
 简体中文 简体中文
为运动控制应用选择错误的电机技术会导致复杂的工程故障。在需要动态反馈的地方应用开环系统会导致长期丢失步骤、废料和不可接受的质量控制问题。相反,为简单的索引任务过度指定闭环系统会在不必要的调整复杂性上浪费工程时间。工程师和系统设计人员必须平衡动态性能要求与环境因素和系统复杂性。在设计自动化、数控机械或机器人系统时,您需要评估速度、扭矩和精度参数。对于现代机器设计来说,依赖基本定义已不再足够。超越表面水平的比较需要对扭矩曲线、闭环与开环架构以及行驶距离效率进行严格的技术评估。了解这些机械和电气差异奠定了基础。 为您的特定应用明确解决 交流伺服电机与步进电机的争论
速度时的扭矩:步进电机在高扭矩、低速应用中表现出色,但在高转速下会出现严重的扭矩下降,而交流伺服电机在高速范围内保持平坦的扭矩曲线。
控制架构和可靠性:根本的区别在于反馈。步进器通常开环运行(假设位置),在恶劣环境中提供高可靠性,而交流伺服系统则依靠连续闭环编码器反馈来进行实时纠错。
成本与复杂性:步进器提供无与伦比的简单性和较低的初始成本。交流伺服电机需要更高的前期投资(由于稀土磁体和编码器),但可提供卓越的能源效率、动态响应,并越来越多地采用现代自动调节功能以降低复杂性。
应用适合性:可预测、低速、恒定负载和短距离分度有利于步进机;可变负载、长距离高速定位和位置误差零容忍需要交流伺服系统。
目录
步进电机采用高极数设计。标准混合式步进电机的转子包含 50 至 100 个加工磁极。这种高磁极密度使电机能够将完整的旋转分为数百个精确的机械步骤。标准 1.8 度步进器每转可完成 200 个离散步骤。驱动器向定子绕组发送顺序电流脉冲,将转子拉至下一个磁对准。该架构无需外部反馈传感器即可实现高精度旋转定位。
这些电机依靠恒定电流来维持保持扭矩。当电机到达目标位置并停止时,驱动器继续向绕组提供全电流。这会将转子锁定到位,从而在零速时提供出色的保持扭矩。电机充当机械制动器,抵抗试图转动轴的外力。然而,这种恒定电流消耗会产生大量热量。步进电机通常在高表面温度下运行,通常超过 80 摄氏度,即使在完全闲置时也是如此。
工程师经常利用微步进来提高分辨率并减少机械共振。微步进驱动器使用正弦和余弦波形按比例分配相邻定子线圈之间的电流。这迫使转子保持在两个物理磁极之间的位置。虽然这将位置分辨率提高到每转 51,200 步或更高,但它大大减少了增量扭矩。电机失去了物理极之间的刚性机械保持能力。如果外力超过减小的微步进扭矩,则容易产生位置误差。
由于没有精密的反馈元件,步进电机具有固有的机械可靠性。后轴上没有安装光学编码器或旋转变压器,步进器可以承受高振动、重灰尘和恶劣的环境条件。标准双极步进器的接线经过简化,仅需四根导线,从而降低了电噪声干扰的可能性,并简化了通过拖链的电缆布线。
交流 伺服电机 采用低极数设计,通常具有 4 至 12 个磁极。由于物理步距角较大,电机无法仅利用机械磁极进行精确定位。该系统将电机与高分辨率反馈设备配对,例如光学编码器、磁性编码器或旋转变压器。该传感器始终跟踪转子轴的准确物理位置,并将该数据传输回驱动器。
该架构的定义特征是闭环反馈机制。伺服驱动器连续接收来自运动控制器的命令位置和速度信号。同时,它从电机编码器读取实际位置和速度数据。驱动器计算命令状态与实际状态之间的跟随误差。然后,它使用比例积分微分 (PID) 控制环路每秒数千次调整提供给电机绕组的电流,以实时纠正该误差。
与步进电机不同,伺服电机具有动态电流消耗功能。驱动器仅提供移动或保持特定负载所需的确切电流量。如果电机闲置且未施加外力,则电流消耗几乎降至零。这种与负载相关的功耗可显着提高电力效率并大幅降低零速时的发热量。电机在闲置期间保持凉爽,从而延长内部轴承和密封件的使用寿命。
制造商使用高性能稀土磁体(例如钕)构建现代伺服转子。这些磁铁产生相对于其物理尺寸而言异常强的磁场。这种结构显着提高了电机的功率密度,使紧凑的伺服系统能够提供巨大的扭矩和快速的加速度。对稀土材料和精密反馈传感器的依赖本质上增加了制造复杂性,并且需要在装配过程中进行严格的质量控制。

扭矩曲线决定了这两种技术的操作限制。步进电机扭矩随着转速的增加呈指数下降。这种退化是由于绕组电感和反电动势(反电动势)而发生的。当驱动器增加步进脉冲频率以使电机旋转得更快时,电感会防止电流在下一个脉冲到达之前达到其峰值。磁场无法充分发展,导致扭矩严重损失。在完全相同的负载下,以 100 RPM 转速提供 10 Nm 扭矩的步进电机可能会在 1,000 RPM 转速下完全失速。
交流伺服电机在整个速度范围内提供连续的额定扭矩。闭环驱动器利用磁场定向控制 (FOC) 来优化换向角,确保无论转速如何,磁场都能完美对齐。伺服系统在达到其最大额定速度(通常范围为 3,000 至 5,000 RPM)时通常会保持平坦的扭矩曲线。此外,伺服系统还提供峰值扭矩倍增器。伺服系统可以在短时间内暂时提供高达其连续额定扭矩三倍的扭矩,从而实现爆炸性的加速曲线。
运行速度(转/分) | 步进电机扭矩保持 | 交流伺服电机扭矩保持 |
|---|---|---|
100转/分 | 95% 至 100% | 100% |
500转/分 | 50% 至 70% | 100% |
1,000转/分 | 10% 至 30% | 100% |
3,000转/分 | 失速 (0%) | 100% |
5,000转/分钟 | 失速 (0%) | 100%(取决于额定最大速度) |
行进距离效率根据移动轨迹的不同而有很大差异。步进机擅长短距离分度。因为它们是开环运行的,所以它们在接收到最后的步进脉冲后立即停止。不需要反馈稳定时间。相反,交流伺服电机在更长的行程中占主导地位。高最高速度使伺服系统能够快速覆盖较长的线性距离,从而抵消了闭环系统完美稳定到最终位置所需的几毫秒时间。
步进精度完全取决于定子和转子齿的机械加工。标准 1.8 度步进器可提供大约 +/- 5% 的单步基线精度,并且此误差不会在多次旋转后累积。然而,微步进在负载下引入了显着的限制。由于微步进依赖于平衡磁极之间的磁通量,因此任何外部机械阻力都会将转子稍微拉离位置。这会产生稳定误差,使电机无法达到精确的指令微步,从而降低系统的实际精度。
伺服精度取决于所连接编码器的分辨率。现代伺服系统采用 17 位至 24 位绝对编码器。 24 位编码器将单转划分为超过 1600 万个离散位置。这允许真正的亚弧秒定位。闭环驱动器自动补偿机械顺应性、间隙和外部干扰,迫使电机轴到达精确的指令坐标。驱动器不断抵抗外力以保持该位置,确保加工或点胶操作期间的绝对精度。
加速曲线突出了两种架构之间的动态差异。伺服系统动态调整其电流输出以处理可变负载和高惯量失配。如果加工工具突然遇到较硬的材料,伺服驱动器会立即通过编码器检测到速度下降,并增加电流以推动电阻。这使得伺服系统非常适合切削力或有效负载重量快速变化的不可预测的机械环境。
步进电机仍然非常容易失速。如果机械负载突然超过给定速度下电机的可用扭矩,转子就会失去与定子磁场的同步。电机停转,发出尖锐的磨擦噪音。由于标准步进器缺乏反馈,驱动器会继续发送脉冲,完全不知道电机已停止移动。这种丢失步骤的情况会损坏工件,导致机械碰撞,并且需要完整的机器归位周期来恢复物理坐标系。
连续功耗定义了步进电机的热分布。即使在闲置时也以全额定电流运行,迫使工程师在封闭空间中实施积极的冷却策略。持续产生的热量加速了轴承润滑剂和附近热敏部件的降解。在设计电气柜或在塑料或生物样品等温度敏感材料附近安装电机时,必须考虑到这种热输出。
伺服系统的负载相关功耗从根本上改变了热管理。伺服系统在低负载运行和闲置期间保持凉爽运行。仅在快速加速或重度连续切削时产生的热量才会达到峰值。这种效率使机器制造商能够将多个伺服电机装入紧密的外壳中,而无需重型主动冷却系统。它还减少了机器的整体功耗,降低了主电力服务所需的电流强度。
这些电机之间的选择严重影响机械传动设计。步进电机与丝杠和滚珠丝杠的配合非常好。螺杆驱动器的机械优势使步进器的低速扭矩倍增,同时将转速保持在电机的最佳 RPM 范围内。步进器以 600 RPM 的速度驱动 5 毫米螺距滚珠丝杠,可提供出色的线性力,而不会带来高速失速的风险。
伺服电机可与皮带传动、齿轮齿条系统以及高螺距滚珠丝杠更好地配合。这些传动方式需要高转速才能实现快速直线运动。伺服电机以 3,000 RPM 的速度旋转,驱动皮带执行器,可在不到一秒的时间内将有效负载移动穿过三米长的龙门架。将伺服系统与低螺距滚珠丝杠配对时,您通常需要使用行星齿轮箱来降低电机速度并匹配负载惯量,从而增加系统的机械复杂性。
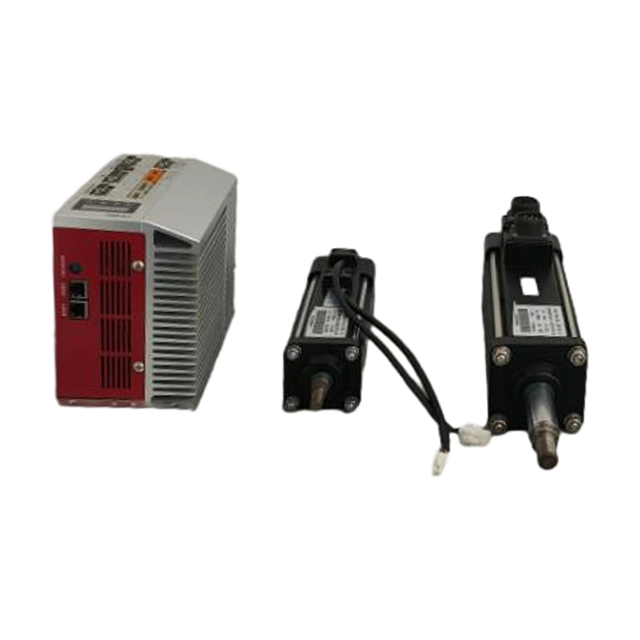
步进电机在特定的受控参数下蓬勃发展。您应该指定步进器进行短距离快速索引,其中负载保持高度可预测。它们在速度严格低于 1,000 RPM 的应用中表现出色。其坚固的无传感器设计使其成为恶劣、肮脏环境的首选,在这些环境中,光学编码器会因灰尘或液体进入而发生故障。
常见的工业示例包括 3D 打印机、基本台式 CNC 铣床和自动化医疗移液机。纺织机械经常利用步进器以精确、可重复的增量推进织物。蠕动泵依靠步进器以低速输送精确的流体体积。在这些应用中,机械负载永远不会超过电机的额定扭矩,从而使开环控制完全安全且高效。
当应用需要高速连续运行和长距离行驶时,必须指定交流伺服电机。对于处理可变或不可预测负载的系统来说,它们是强制性的。需要高惯性分度或严格的安全和容错协议的应用完全依赖闭环伺服反馈来防止灾难性的机器损坏。
工业数控加工中心使用伺服系统以不同的速度推动重型切削刀具穿过致密金属。六轴机械臂需要伺服系统来保持绝对的空间意识并补偿有效负载重量的变化。高速包装线、飞剪机和自动导引车 (AGV) 依赖于只有伺服系统才能提供的快速加速和动态负载处理。任何位置错误可能导致工具碰撞或安全隐患的应用都需要伺服技术。
混合闭环步进器充当桥梁技术。制造商将编码器安装在标准步进电机的背面,并将其与专用驱动器配对。驱动器监控编码器并调整电流以防止丢步,从而有效地创建低速伺服系统。如果转子落后于命令位置,驱动器会增加电流以将其拉回对齐位置。
当标准步进器扭矩足以满足您的应用但需要绝对位置验证时,您应该评估闭环步进器。它们消除了丢失步骤的风险,而不需要完整的交流伺服系统的复杂调整或高速功能。它们的运行温度比开环步进器低,因为驱动器可以在保持位置时减少电流,但它们仍然无法与真正的伺服电机的高转速扭矩保持能力相匹配。
每个运动轴默认使用交流伺服电机会造成不必要的系统膨胀。将复杂的闭环伺服系统应用于低速、恒定负载的传送带会浪费工程时间来调整和接线屏蔽电缆,以完成需要零动态反馈的任务。这种过度规格使电气原理图变得复杂,并增加了线束中潜在故障点的数量。
您可以通过在规范之前进行严格的负载惯量和 RPM 分析来降低这种风险。计算所需的精确连续扭矩并绘制最大速度。如果速度从未超过 800 RPM 并且负载质量保持恒定,请指定步进电机。严格为需要动态响应、可变负载处理或速度超过 1,500 RPM 的轴保留伺服技术。
开环系统会受到中频谐振的影响。在特定速度(通常在 100 到 200 RPM 之间)下,电机的固有频率与步进脉冲频率一致。这会导致剧烈振动、不稳定运动和完全丧失扭矩,从而导致丢步。在完全失速之前,电机会发生物理震动并发出低频咆哮声。
您可以利用先进的微步进驱动器来平滑电流波形,从而减轻谐振。在后电机轴上安装机械阻尼器以吸收振动能量。最重要的是,确定步进电机尺寸时严格遵守 30% 至 50% 的扭矩安全裕度。如果您的应用需要 2 Nm 的扭矩,请指定具有 3 至 4 Nm 扭矩的电机,以确保其在通过共振区域时不会失速。
调节不当的交流伺服系统会出现振荡。由于编码器分辨率非常高,因此驱动器可以在静止状态下不断检测微小的位置误差。驱动器快速地前后摆动电机轴,试图找到准确的零位置。这会导致可闻抖动、零速功耗增加以及电机绕组快速过热。
利用具有强大自动调整算法的现代驱动器来减轻振荡。在机械设计阶段确保负载与电机的惯量正确匹配。保持惯量比严格低于10:1。如果负载对于电机转子来说太重,则驱动器无法稳定系统。最后,在驱动软件中实现死区滤波器。死区告诉驱动器忽略小于几个编码器计数的位置误差,使电机能够安静地静止。
这两种电机技术都不是普遍优越的。正确的选择完全取决于对您的机械要求的严格分析。指定正确的电机可以防止机器故障,消除不必要的工程复杂性,并确保长期可靠运行。要最终确定您的选择,请执行以下步骤:
使用机械选型软件根据您的有效负载质量和摩擦系数计算准确的连续扭矩和峰值扭矩要求。
映射您所需的速度曲线,以确定您的最大 RPM 是否超过步进扭矩下降阈值。
计算负载与电机惯量比,以确定是否需要行星齿轮箱来实现稳定的伺服调谐。
评估操作环境,以确定光学编码器是否可以继续使用或者是否需要无传感器步进器。
在最终确定硬件规格和电气原理图之前,请咨询运动控制专家以验证您的计算。
答:步进电机需要恒定的电流消耗来维持保持扭矩。即使电机完全闲置,驱动器也会向定子绕组提供全功率。这会产生大量热量。交流伺服电机使用与负载相关的电流消耗。它们仅消耗保持特定负载抵抗外力所需的确切功率。如果不施加外力,伺服电流下降到接近于零。
答:不会。由于绕组电感,步进电机在高速时会出现严重的扭矩下降。随着转速增加,在下一步脉冲到达之前磁场无法足够快地形成。这会导致电机失去扭矩并最终失速。交流伺服系统在达到其最大额定速度时保持平坦的扭矩曲线,这使得它们成为高速应用的必备品。
答:当机械负载超过电机的可用扭矩时,步进电机就会失步。发生这种情况的原因是突然的机械堵塞、加速度过高或在中频谐振区运行。由于标准步进器缺乏反馈,因此驱动器会在转子保持静止状态时继续发送脉冲。系统失去其物理位置,需要完整的机器归位周期才能恢复。
答:交流伺服电机经常需要齿轮箱来使其低转子惯量与重机械负载相匹配。齿轮箱降低伺服系统的高转速,同时增加输出扭矩。如果负载惯量大于电机惯量的十倍,驱动器将无法稳定控制环。变速箱以齿轮比的平方减少反射惯量,确保稳定的调节。
答:微步进提高了位置分辨率并使电机旋转平稳,但它大大降低了增量保持扭矩。由于转子使用成比例的电流在两个物理磁极之间保持平衡,因此只需很少的外力即可将电机稍微推离位置。在为需要高精度负载的应用确定电机尺寸时,必须考虑到这种增量扭矩损失。


